DYNAMICS LAB · ENGINE01
Comparaison de modèles de trajectoire
Tous les modèles sont évalués sur les mêmes neuf vols civils réservés au test. Les graphiques montrent les écarts d’erreur et la proportion des observations couvertes par les régions d’incertitude.
Aller au replay du vol ↓Comparer les neuf vols enregistrés
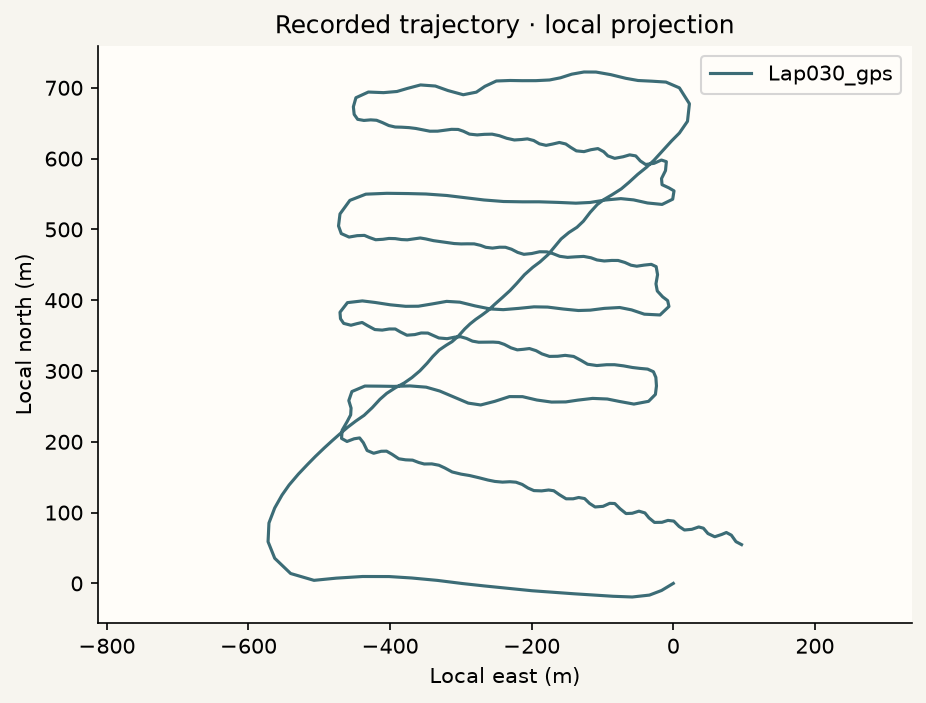
Le graphique compare neuf vols enregistrés avec le même drone. Choisissez un vol pour le mettre en évidence et afficher ses coordonnées GPS et les résultats des modèles.
- Vol mis en évidence: Lap030
- 8 autres vols
Vol de test 9 · Lap030 · 8:55
- Aéronef utilisé
- Volantex Ranger 2400 · SpeedyBee F405 / INAV
- Modèle avec l’erreur moyenne la plus faible
- Filtre de Kalman · 10,43 m
- Position GPS à l’instant sélectionné
- Latitude 39,299810° · Longitude -0,611382°
Tous les modèles testés
Les six modèles et leur combinaison ont été comparés aux positions GPS observées à 1, 3 et 5 secondes. Les résultats concernent le vol sélectionné.
| Modèle | Erreur moyenne (ADE) | Racine de l’erreur quadratique moyenne (RMSE) |
|---|---|---|
| Filtre de Kalman (KF) | 10,43 m | 17,56 m |
| Marche aléatoire corrélée (CRW) | 10,68 m | 17,21 m |
| Combinaison des modèles (ENSEMBLE) | 10,81 m | 16,81 m |
| Vitesse constante (CV) | 14,31 m | 23,52 m |
| Accélération constante (CA) | 20,30 m | 31,66 m |
| Marche aléatoire (RW) | 31,36 m | 38,98 m |
| Ornstein–Uhlenbeck (OU) | 184,66 m | 212,40 m |
Les trajectoires partagent le même repère géographique. La lecture est accélérée. Les coordonnées WGS84 proviennent des mesures GPS d’origine affichées dans le graphique.
DME-001
Résultats de l’expérience
Sur neuf vols de test, le filtre de Kalman affiche l’erreur moyenne de position la plus faible (9,12 m), devant la marche aléatoire corrélée (9,27 m). L’ensemble de modèles obtient le meilleur RMSE (15,12 m), avec une erreur moyenne de 9,60 m.
Limites de l’étude. Les vols utilisent la même plateforme et le même circuit. Le GNSS est une référence bruitée. Le classement pourrait changer sur d’autres vols.
DME-001 · Données expérimentales réelles
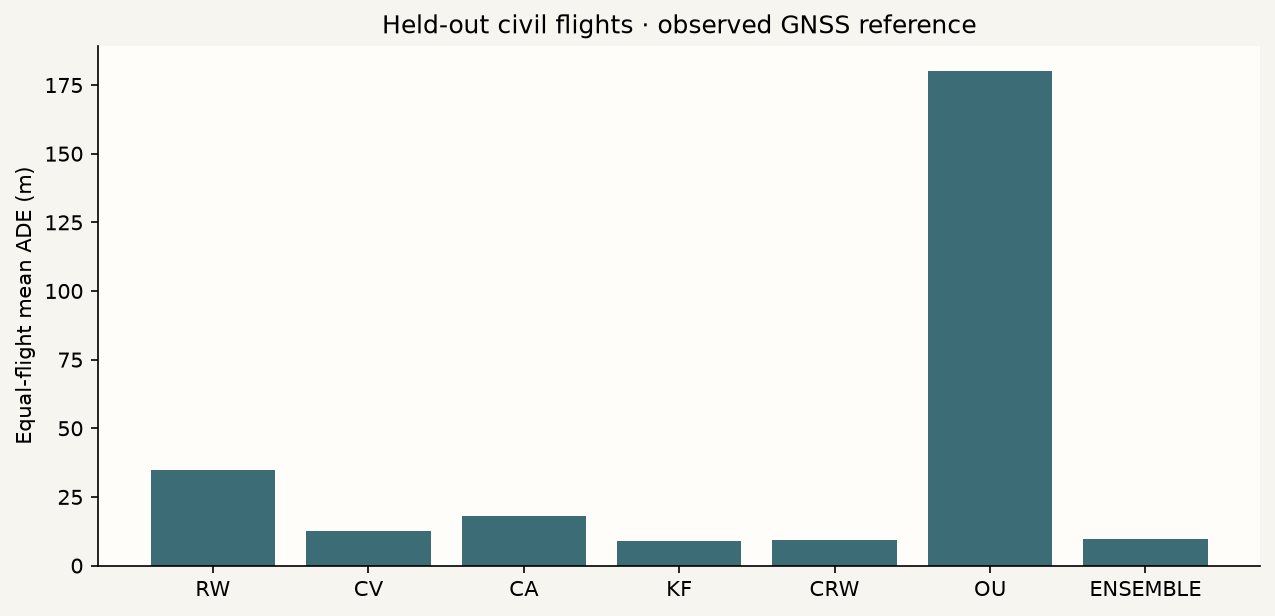
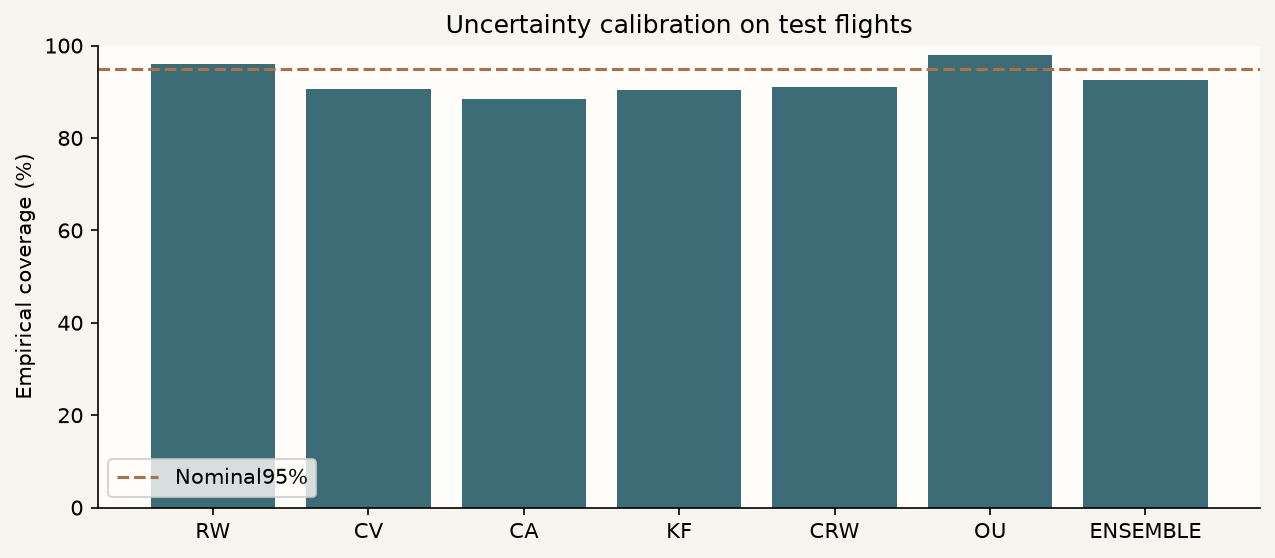
Les intervalles d’incertitude ont été estimés en rééchantillonnant des vols entiers. Les vols utilisent le même appareil et le même circuit, et les dates d’enregistrement sont inconnues, ce qui limite leur indépendance. La comparaison évalue l’intérêt des modèles plus complexes.
Données et fichiers techniques
- Télécharger les résultats (JSON)
- Télécharger le manifeste (JSON)
- Télécharger les détails (JSON)
- Télécharger la méthode et les instructions (texte)
Les détails techniques contiennent les tableaux et les limites de l’étude. Les données et les instructions d’origine sont disponibles en téléchargement.
Détails techniques et reproductibilité
Study context
- Problem addressed
- Which motion estimates perform best on the same held-out historical flights?
- Contribution relative to existing methods
- The benchmark puts established methods and a validation-fitted ensemble under one protocol.
- Potential commercial use
- Select candidate estimators for offline evaluation on a civil fleet’s own telemetry.
Computed 2026-11-06T10:25:09.902316+00:00 · reproducible scientific prototype
Measured and computed results
| model | ADE_m | FDE_m | RMSE_m | MAE_coordinate_m | coverage95 |
|---|---|---|---|---|---|
| RW | 34.795993 | 57.405282 | 41.426328 | 20.467411 | 0.96096 |
| CV | 12.743919 | 20.827194 | 22.185587 | 8.206763 | 0.90653 |
| CA | 18.129089 | 35.422055 | 29.652082 | 11.491921 | 0.883761 |
| KF | 9.121695 | 17.242098 | 15.83215 | 5.798683 | 0.904366 |
| CRW | 9.271408 | 17.240235 | 15.439684 | 5.92636 | 0.909744 |
| OU | 180.270339 | 237.539602 | 208.814684 | 116.08671 | 0.98021 |
| ENSEMBLE | 9.59961 | 17.400355 | 15.11573 | 6.119857 | 0.926349 |
Paired comparison and uncertainty
| model | reference | mean_ADE_difference_m | two_sided_exact_signflip_p | units | holm_adjusted_p |
|---|---|---|---|---|---|
| RW | CV | 22.052075 | 0.003906 | 9 | 0.023438 |
| CA | CV | 5.385171 | 0.003906 | 9 | 0.023438 |
| KF | CV | -3.622223 | 0.003906 | 9 | 0.023438 |
| CRW | CV | -3.472511 | 0.003906 | 9 | 0.023438 |
| OU | CV | 167.52642 | 0.003906 | 9 | 0.023438 |
| ENSEMBLE | CV | -3.144308 | 0.003906 | 9 | 0.023438 |
Robustness
| condition | model | ADE_m | matched_baseline_ADE_m | origins |
|---|---|---|---|---|
| context_noise2m | RW | 34.989761 | 34.795993 | 439 |
| context_noise2m | CV | 13.186904 | 12.743919 | 439 |
| context_noise2m | CA | 23.081313 | 18.129089 | 439 |
| context_noise2m | KF | 23.934084 | 9.121695 | 439 |
| context_noise2m | CRW | 23.260576 | 9.271408 | 439 |
| context_noise2m | OU | 180.268998 | 180.270339 | 439 |
| context_noise2m | ENSEMBLE | 22.686669 | 9.59961 | 439 |
| context_missing30percent | RW | 35.769462 | 34.874378 | 435 |
| context_missing30percent | CV | 12.865287 | 12.78599 | 435 |
| context_missing30percent | CA | 18.334218 | 18.112987 | 435 |
| context_missing30percent | KF | 9.243975 | 9.115594 | 435 |
| context_missing30percent | CRW | 9.504622 | 9.270341 | 435 |
| context_missing30percent | OU | 182.589058 | 179.941936 | 435 |
| context_missing30percent | ENSEMBLE | 9.830866 | 9.594352 | 435 |
Scientific result SHA-256: 1f0238e055f9f9a1d601982e68e3e6406f6148a4e768ca17fd0cdfed30427280. Numerical correctness is evaluated with independent controls and source replay; scientific validity remains bounded by source quality and model assumptions.
Limits
Model-by-model results
- RW
- Random-walk reference: 34.80 m mean error, above constant velocity.
- CV
- Constant velocity: 12.74 m mean error, a useful simple baseline.
- CA
- Constant acceleration: 18.13 m mean error, above CV in this test.
- KF
- Kalman: lowest mean error, 9.12 m.
- CRW
- Correlated random walk: 9.27 m mean error, close to Kalman.
- OU
- Ornstein–Uhlenbeck: highest mean error, 180.27 m. High coverage did not offset poor accuracy.
- Ensemble
- Model combination: lowest RMSE, 15.12 m.
- HMM
- Groups motion patterns into descriptive states. The states have no verified intent labels.
- EKF
- Extended Kalman filter: available in the core, without a measured result in DME-001.
- Particle Filter
- Available in the core, without a measured result in DME-001.
- Monte Carlo
- In DME-003, 100 synthetic random-walk replicates produced a distribution of final outcomes.