DYNAMICS LAB · ENGINE01
Vergleich von Flugbahnmodellen
Alle Modelle werden an denselben neun zivilen Testflügen verglichen. Die Grafiken zeigen die Unterschiede zwischen den Fehlern und den Anteil der Messungen in den geschätzten Unsicherheitsbereichen.
Zur Flugwiedergabe ↓Neun aufgezeichnete Flüge vergleichen
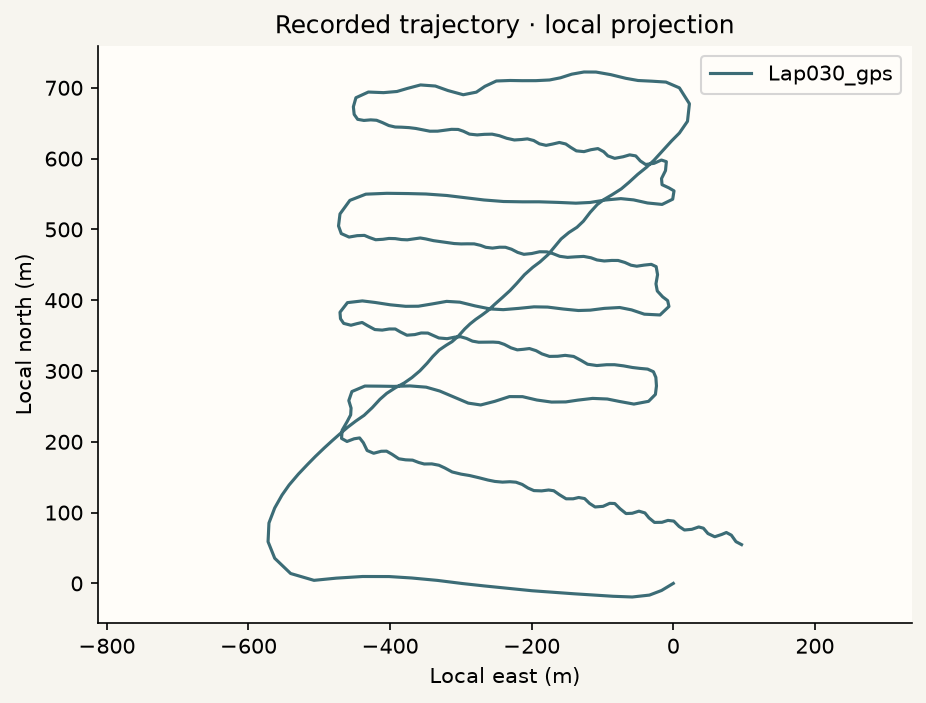
Das Diagramm vergleicht neun Flüge mit derselben Drohne. Wähle einen Flug, um ihn hervorzuheben und seine GPS-Koordinaten sowie die Modellergebnisse zu sehen.
- Hervorgehobener Flug: Lap030
- Weitere 8 Flüge
Testflug 9 · Lap030 · 8:55
- Eingesetztes Fluggerät
- Volantex Ranger 2400 · SpeedyBee F405 / INAV
- Modell mit dem kleinsten mittleren Fehler
- Kalman-Filter · 10,43 m
- GPS-Position zum gewählten Zeitpunkt
- Breitengrad 39,299810° · Längengrad -0,611382°
Alle getesteten Modelle
Die sechs Modelle und ihre Kombination wurden mit GPS-Positionen nach 1, 3 und 5 Sekunden verglichen. Die Ergebnisse beziehen sich auf den ausgewählten Flug.
| Modell | Mittlerer Fehler (ADE) | Quadratischer Mittelfehler (RMSE) |
|---|---|---|
| Kalman-Filter (KF) | 10,43 m | 17,56 m |
| Korrelierter Random Walk (CRW) | 10,68 m | 17,21 m |
| Modellkombination (ENSEMBLE) | 10,81 m | 16,81 m |
| Konstante Geschwindigkeit (CV) | 14,31 m | 23,52 m |
| Konstante Beschleunigung (CA) | 20,30 m | 31,66 m |
| Random Walk (RW) | 31,36 m | 38,98 m |
| Ornstein–Uhlenbeck (OU) | 184,66 m | 212,40 m |
Die Flugspuren nutzen denselben geografischen Bezug. Die Wiedergabe ist beschleunigt. Die WGS84-Koordinaten stammen aus den im Diagramm dargestellten GPS-Originalmessungen.
DME-001
Ergebnisse des Experiments
Auf neun Testflügen erzielte Kalman mit 9,12 m den geringsten mittleren Positionsfehler, knapp vor CRW mit 9,27 m. Das Ensemble hatte mit 15,12 m den niedrigsten RMSE. Sein mittlerer Fehler betrug 9,60 m.
Grenzen der Studie. Die Flüge stammen von derselben Plattform und Strecke. GNSS ist eine verrauschte Referenz. Die Rangfolge kann auf anderen Flügen abweichen.
DME-001 · Reale Versuchsdaten
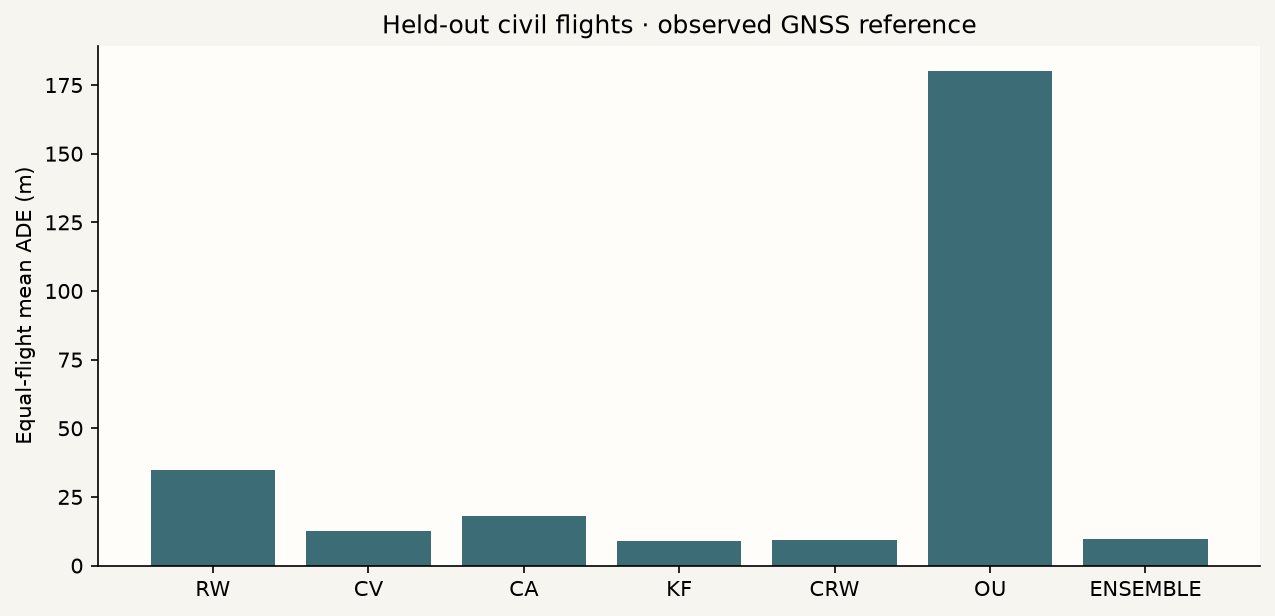
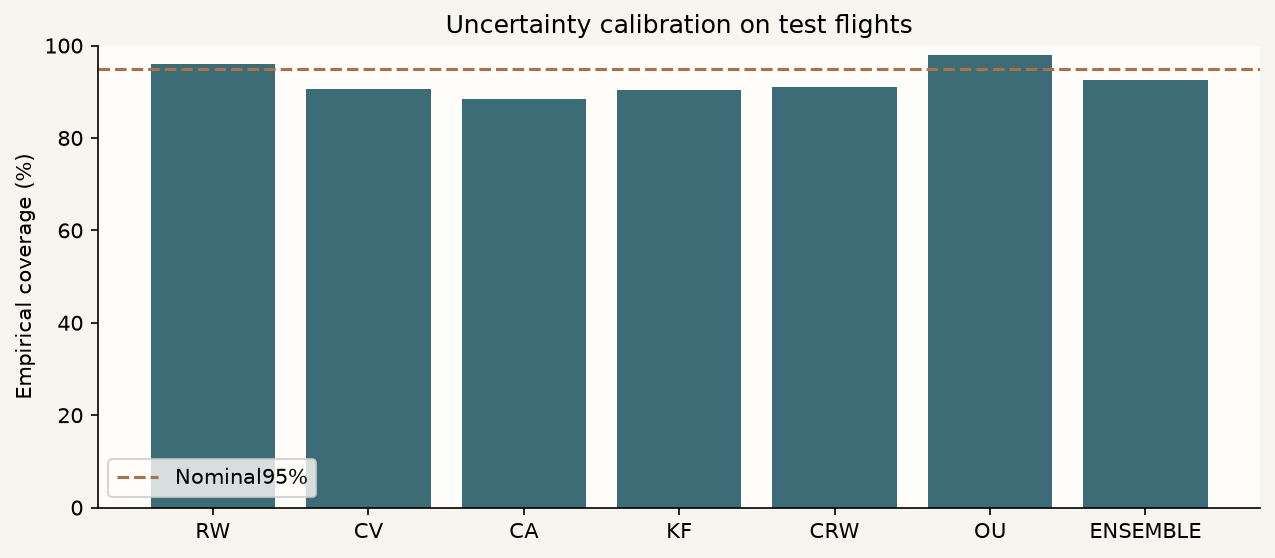
Die Unsicherheitsintervalle wurden durch erneutes Stichprobenziehen ganzer Flüge geschätzt. Die Flüge nutzten dasselbe Fluggerät und dieselbe Strecke. Die unbekannten Aufzeichnungsdaten begrenzen die Unabhängigkeit. Der Vergleich prüft, ob komplexere Modelle Vorteile bieten.
Daten und technische Dateien
- Ergebnisse herunterladen (JSON)
- Manifest herunterladen (JSON)
- Details herunterladen (JSON)
- Methode und Anleitung herunterladen (Text)
Die technischen Details enthalten Tabellen und Grenzen der Studie. Originaldaten und Anleitungen stehen zum Download bereit.
Technische Details und Reproduzierbarkeit
Study context
- Problem addressed
- Which motion estimates perform best on the same held-out historical flights?
- Contribution relative to existing methods
- The benchmark puts established methods and a validation-fitted ensemble under one protocol.
- Potential commercial use
- Select candidate estimators for offline evaluation on a civil fleet’s own telemetry.
Computed 2026-11-06T10:25:09.902316+00:00 · reproducible scientific prototype
Measured and computed results
| model | ADE_m | FDE_m | RMSE_m | MAE_coordinate_m | coverage95 |
|---|---|---|---|---|---|
| RW | 34.795993 | 57.405282 | 41.426328 | 20.467411 | 0.96096 |
| CV | 12.743919 | 20.827194 | 22.185587 | 8.206763 | 0.90653 |
| CA | 18.129089 | 35.422055 | 29.652082 | 11.491921 | 0.883761 |
| KF | 9.121695 | 17.242098 | 15.83215 | 5.798683 | 0.904366 |
| CRW | 9.271408 | 17.240235 | 15.439684 | 5.92636 | 0.909744 |
| OU | 180.270339 | 237.539602 | 208.814684 | 116.08671 | 0.98021 |
| ENSEMBLE | 9.59961 | 17.400355 | 15.11573 | 6.119857 | 0.926349 |
Paired comparison and uncertainty
| model | reference | mean_ADE_difference_m | two_sided_exact_signflip_p | units | holm_adjusted_p |
|---|---|---|---|---|---|
| RW | CV | 22.052075 | 0.003906 | 9 | 0.023438 |
| CA | CV | 5.385171 | 0.003906 | 9 | 0.023438 |
| KF | CV | -3.622223 | 0.003906 | 9 | 0.023438 |
| CRW | CV | -3.472511 | 0.003906 | 9 | 0.023438 |
| OU | CV | 167.52642 | 0.003906 | 9 | 0.023438 |
| ENSEMBLE | CV | -3.144308 | 0.003906 | 9 | 0.023438 |
Robustness
| condition | model | ADE_m | matched_baseline_ADE_m | origins |
|---|---|---|---|---|
| context_noise2m | RW | 34.989761 | 34.795993 | 439 |
| context_noise2m | CV | 13.186904 | 12.743919 | 439 |
| context_noise2m | CA | 23.081313 | 18.129089 | 439 |
| context_noise2m | KF | 23.934084 | 9.121695 | 439 |
| context_noise2m | CRW | 23.260576 | 9.271408 | 439 |
| context_noise2m | OU | 180.268998 | 180.270339 | 439 |
| context_noise2m | ENSEMBLE | 22.686669 | 9.59961 | 439 |
| context_missing30percent | RW | 35.769462 | 34.874378 | 435 |
| context_missing30percent | CV | 12.865287 | 12.78599 | 435 |
| context_missing30percent | CA | 18.334218 | 18.112987 | 435 |
| context_missing30percent | KF | 9.243975 | 9.115594 | 435 |
| context_missing30percent | CRW | 9.504622 | 9.270341 | 435 |
| context_missing30percent | OU | 182.589058 | 179.941936 | 435 |
| context_missing30percent | ENSEMBLE | 9.830866 | 9.594352 | 435 |
Scientific result SHA-256: 1f0238e055f9f9a1d601982e68e3e6406f6148a4e768ca17fd0cdfed30427280. Numerical correctness is evaluated with independent controls and source replay; scientific validity remains bounded by source quality and model assumptions.
Limits
Model-by-model results
- RW
- Random-walk reference: 34.80 m mean error, above constant velocity.
- CV
- Constant velocity: 12.74 m mean error, a useful simple baseline.
- CA
- Constant acceleration: 18.13 m mean error, above CV in this test.
- KF
- Kalman: lowest mean error, 9.12 m.
- CRW
- Correlated random walk: 9.27 m mean error, close to Kalman.
- OU
- Ornstein–Uhlenbeck: highest mean error, 180.27 m. High coverage did not offset poor accuracy.
- Ensemble
- Model combination: lowest RMSE, 15.12 m.
- HMM
- Groups motion patterns into descriptive states. The states have no verified intent labels.
- EKF
- Extended Kalman filter: available in the core, without a measured result in DME-001.
- Particle Filter
- Available in the core, without a measured result in DME-001.
- Monte Carlo
- In DME-003, 100 synthetic random-walk replicates produced a distribution of final outcomes.