DYNAMICS LAB · ENGINE01
Modelli di traiettoria a confronto
Il confronto usa gli stessi nove voli civili di test per tutti i modelli. I grafici mostrano come cambiano gli errori e quanto spesso le misure rientrano nelle regioni di incertezza.
Vai al replay del volo ↓Confronta i nove voli registrati
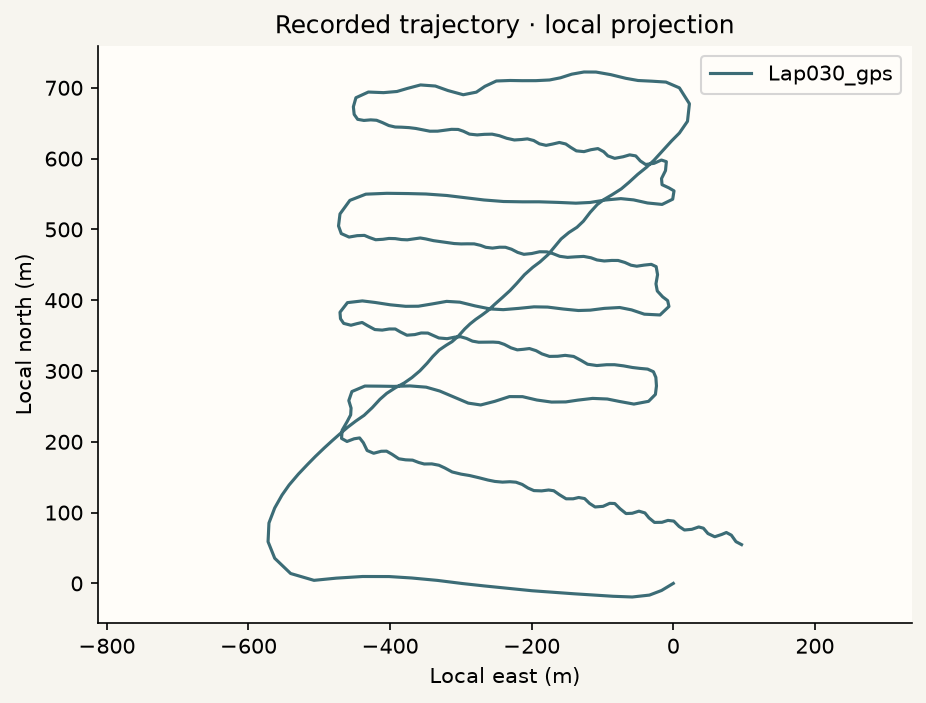
Il grafico confronta nove voli registrati con lo stesso drone. Seleziona un volo per evidenziarlo e vedere le sue coordinate e i risultati dei modelli.
- Volo in evidenza: Lap030
- Altri 8 voli
Volo di test 9 · Lap030 · 8:55
- Drone usato
- Volantex Ranger 2400 · SpeedyBee F405 / INAV
- Modello con l’errore medio più basso
- Filtro di Kalman · 10,43 m
- Posizione GPS al tempo selezionato
- Latitudine 39,299810° · Longitudine -0,611382°
Tutti i modelli provati
I sei modelli e la loro combinazione sono stati confrontati con le posizioni GPS osservate a 1, 3 e 5 secondi. Le misure si riferiscono al volo selezionato.
| Modello | Errore medio (ADE) | Errore RMS (RMSE) |
|---|---|---|
| Filtro di Kalman (KF) | 10,43 m | 17,56 m |
| Passeggiata aleatoria correlata (CRW) | 10,68 m | 17,21 m |
| Combinazione dei modelli (ENSEMBLE) | 10,81 m | 16,81 m |
| Velocità costante (CV) | 14,31 m | 23,52 m |
| Accelerazione costante (CA) | 20,30 m | 31,66 m |
| Passeggiata aleatoria (RW) | 31,36 m | 38,98 m |
| Ornstein–Uhlenbeck (OU) | 184,66 m | 212,40 m |
Le tracce condividono lo stesso riferimento geografico. Il replay è accelerato. Le coordinate WGS84 provengono dai campioni GPS originali mostrati nel grafico.
DME-001
Conclusioni dell’esperimento
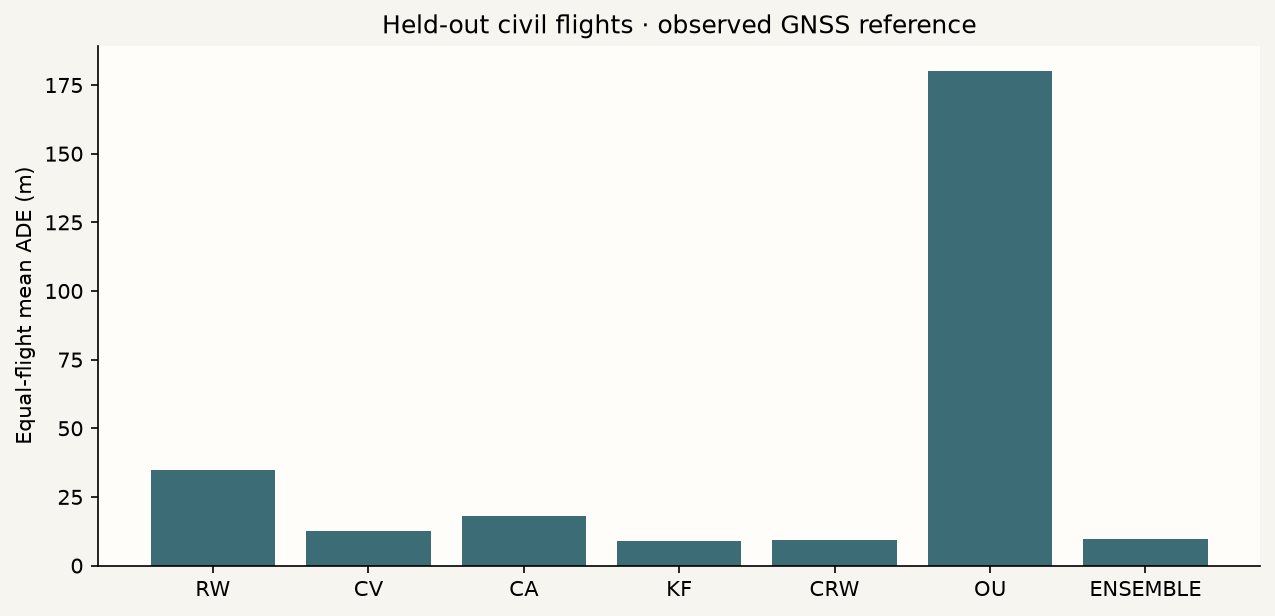
Sui nove voli di test, Kalman ha ottenuto il minore errore medio di posizione, 9,12 m, di poco davanti a CRW con 9,27 m. L’ensemble ha avuto il miglior RMSE, 15,12 m, mentre il suo errore medio era 9,60 m. La scelta del modello dipende quindi dalla misura che si vuole ridurre.
Limiti della prova. I voli condividono piattaforma e circuito. La posizione GNSS è un riferimento rumoroso e il confronto non dimostra che l’ordine resti lo stesso su altri voli.
Esito per modello
- RW
- Riferimento casuale: errore medio 34,80 m, più alto del modello a velocità costante.
- CV
- Velocità costante: errore medio 12,74 m, utile come confronto semplice.
- CA
- Accelerazione costante: 18,13 m di errore medio, peggio di CV in questa prova.
- KF
- Kalman: errore medio più basso, 9,12 m.
- CRW
- Passeggiata correlata: 9,27 m di errore medio, vicino a Kalman.
- OU
- Ornstein–Uhlenbeck: errore medio più alto, 180,27 m. L’alta copertura non compensava la scarsa precisione.
- Ensemble
- Combinazione di modelli: RMSE più basso, 15,12 m.
- HMM
- Raggruppa schemi di movimento in stati descrittivi. Gli stati non hanno etichette di intenzione verificate.
- EKF
- Filtro di Kalman esteso: disponibile nel core, senza un esito misurato in DME-001.
- Particle Filter
- Disponibile nel core, senza un esito misurato in DME-001.
- Monte Carlo
- In DME-003, 100 repliche sintetiche di Random Walk hanno prodotto una distribuzione degli esiti finali.
DME-001 · Dati sperimentali reali
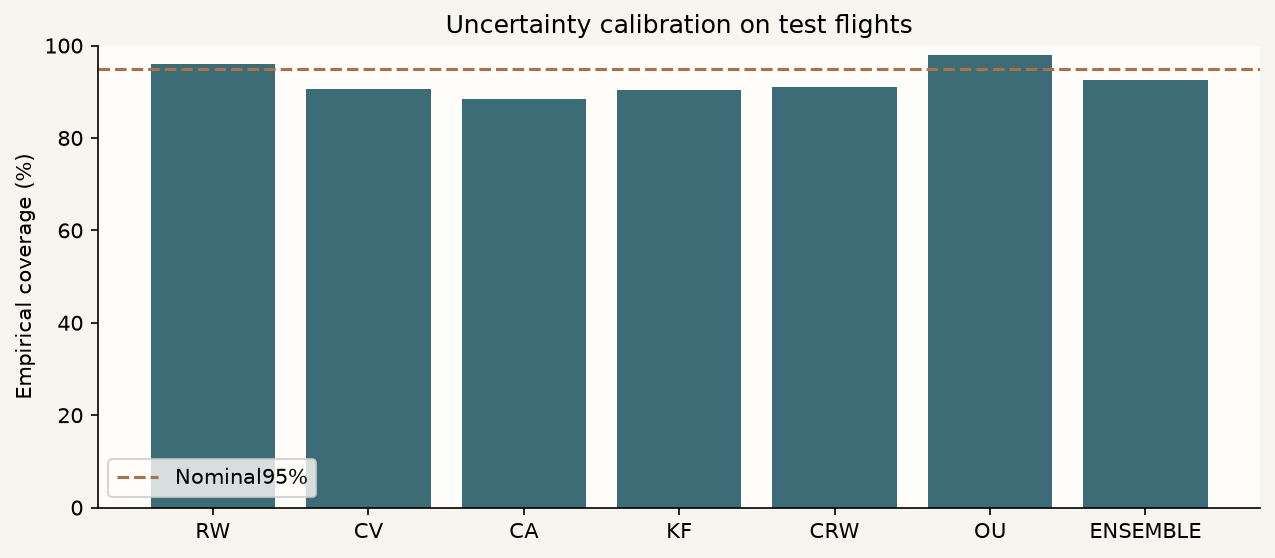
Gli intervalli di incertezza sono stati stimati ricampionando voli interi. Poiché i voli condividono velivolo e circuito e le date di registrazione sono sconosciute, l’indipendenza delle osservazioni è limitata. Il confronto valuta anche se i modelli più complessi offrono un vantaggio.
Dati e file tecnici
- Scarica i risultati (JSON)
- Scarica il manifest (JSON)
- Scarica i dettagli (JSON)
- Scarica metodo e istruzioni (testo)
Le tabelle e i limiti dello studio sono nei dettagli tecnici. I dati e le istruzioni originali sono disponibili come file.
Dettagli tecnici e riproducibilità
Study context
- Problem addressed
- Which motion estimates perform best on the same held-out historical flights?
- Contribution relative to existing methods
- The benchmark puts established methods and a validation-fitted ensemble under one protocol.
- Potential commercial use
- Select candidate estimators for offline evaluation on a civil fleet’s own telemetry.
Computed 2026-11-06T10:25:09.902316+00:00 · reproducible scientific prototype
Measured and computed results
| model | ADE_m | FDE_m | RMSE_m | MAE_coordinate_m | coverage95 |
|---|---|---|---|---|---|
| RW | 34.795993 | 57.405282 | 41.426328 | 20.467411 | 0.96096 |
| CV | 12.743919 | 20.827194 | 22.185587 | 8.206763 | 0.90653 |
| CA | 18.129089 | 35.422055 | 29.652082 | 11.491921 | 0.883761 |
| KF | 9.121695 | 17.242098 | 15.83215 | 5.798683 | 0.904366 |
| CRW | 9.271408 | 17.240235 | 15.439684 | 5.92636 | 0.909744 |
| OU | 180.270339 | 237.539602 | 208.814684 | 116.08671 | 0.98021 |
| ENSEMBLE | 9.59961 | 17.400355 | 15.11573 | 6.119857 | 0.926349 |
Paired comparison and uncertainty
| model | reference | mean_ADE_difference_m | two_sided_exact_signflip_p | units | holm_adjusted_p |
|---|---|---|---|---|---|
| RW | CV | 22.052075 | 0.003906 | 9 | 0.023438 |
| CA | CV | 5.385171 | 0.003906 | 9 | 0.023438 |
| KF | CV | -3.622223 | 0.003906 | 9 | 0.023438 |
| CRW | CV | -3.472511 | 0.003906 | 9 | 0.023438 |
| OU | CV | 167.52642 | 0.003906 | 9 | 0.023438 |
| ENSEMBLE | CV | -3.144308 | 0.003906 | 9 | 0.023438 |
Robustness
| condition | model | ADE_m | matched_baseline_ADE_m | origins |
|---|---|---|---|---|
| context_noise2m | RW | 34.989761 | 34.795993 | 439 |
| context_noise2m | CV | 13.186904 | 12.743919 | 439 |
| context_noise2m | CA | 23.081313 | 18.129089 | 439 |
| context_noise2m | KF | 23.934084 | 9.121695 | 439 |
| context_noise2m | CRW | 23.260576 | 9.271408 | 439 |
| context_noise2m | OU | 180.268998 | 180.270339 | 439 |
| context_noise2m | ENSEMBLE | 22.686669 | 9.59961 | 439 |
| context_missing30percent | RW | 35.769462 | 34.874378 | 435 |
| context_missing30percent | CV | 12.865287 | 12.78599 | 435 |
| context_missing30percent | CA | 18.334218 | 18.112987 | 435 |
| context_missing30percent | KF | 9.243975 | 9.115594 | 435 |
| context_missing30percent | CRW | 9.504622 | 9.270341 | 435 |
| context_missing30percent | OU | 182.589058 | 179.941936 | 435 |
| context_missing30percent | ENSEMBLE | 9.830866 | 9.594352 | 435 |
Scientific result SHA-256: 1f0238e055f9f9a1d601982e68e3e6406f6148a4e768ca17fd0cdfed30427280. Numerical correctness is evaluated with independent controls and source replay; scientific validity remains bounded by source quality and model assumptions.