Quanto bene un modello riesce a descrivere il movimento di un drone? Il motore confronta diversi modelli matematici sugli stessi voli civili registrati, misura gli errori delle stime e verifica se l’incertezza dichiarata rispecchia le osservazioni. Un simulatore separato studia gruppi di elementi virtuali, ciascuno con le proprie regole di movimento.
Confronta modelli diversi sugli stessi voli registrati.
Misura la distanza tra le stime e le posizioni osservate.
Verifica se gli intervalli di incertezza sono realistici.
In praticaPuoi vedere quale modello stima meglio le posizioni osservate nei voli di test e quanto spesso la realtà rientra nell’intervallo previsto.
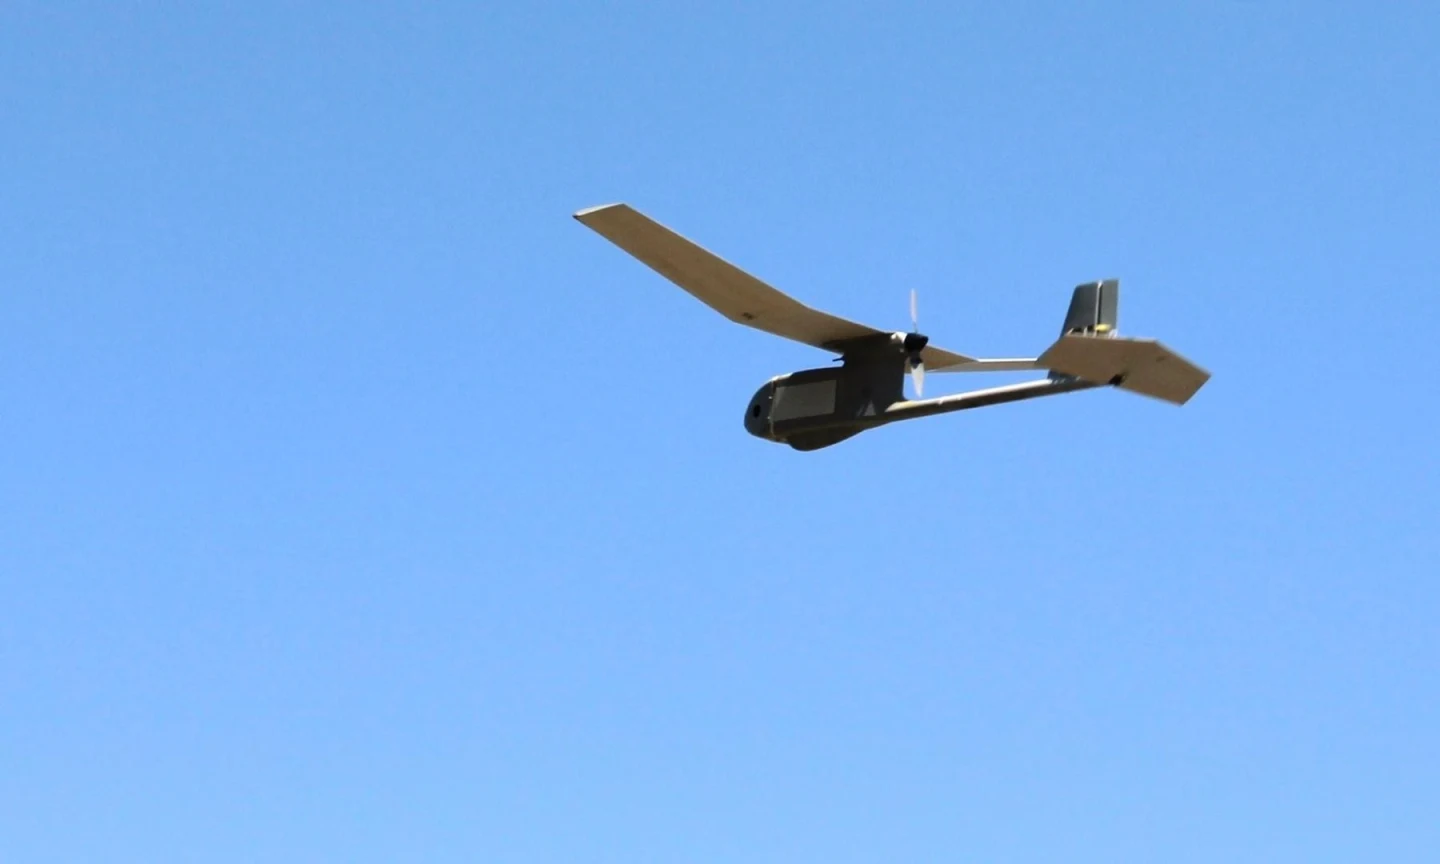
RQ‑11 Raven, drone militare ad ala fissa. Foto d’archivio. Lo studio analizza voli civili. U.S. Army · Public domain (U.S.) · ridimensionata per il web.Esplora la visualizzazione del progetto+
Quali voli studiamo
Drone Dynamics confronta modelli di movimento per droni civili su voli registrati. Gli esperimenti coprono due ambienti distinti.
All’aperto · ala fissa
Un solo velivolo e un circuito ripetuto. Il benchmark confronta posizioni orizzontali GNSS. La quota sul terreno non è stata verificata.
Le simulazioni di gruppo usano unità astratte. I valori di quota e velocità qui sopra riguardano solo i voli registrati.
Perché alcuni radar faticano a rilevare i piccoli droni
Un radar primario può rilevare un drone. La capacità dipende dal sensore, dalla copertura e da quanto l’eco si distingue dallo sfondo.
Eco debole
Un piccolo velivolo può riflettere poca energia verso il radar. L’intensità dell’eco dipende anche dalla forma e dall’angolo di osservazione.
Volo vicino al terreno
Edifici e rilievi possono interrompere la linea di vista. I riflessi del terreno e delle strutture possono confondersi con l’eco del drone.
Poco movimento lungo la linea di vista
Alcuni radar usano la variazione di distanza per separare gli oggetti in movimento dallo sfondo. Se varia poco, distinguerli può essere più difficile.
Esistono radar progettati per questi bersagli. Il radar secondario richiede la risposta di un transponder compatibile. Drone Dynamics usa GNSS, UWB e motion capture. La rilevabilità radar è un problema distinto da quello misurato negli studi.
Per scegliere un metodo di stima del moto serve capire come si comporta con tracce rumorose, sensori imperfetti e condizioni diverse.
Contributo rispetto allo stato dell’arte
I filtri e i modelli cinematici sono metodi noti. Drone Dynamics li confronta con lo stesso protocollo su voli storici e separa il controllo delle misure UWB dagli esperimenti sintetici multiagente.
Uso commerciale possibile
Produttori di droni civili, integratori e laboratori di robotica possono provarlo per analizzare telemetria registrata, confrontare stimatori e preparare test al banco.
Contesto di mercato
Ecosistemi come PX4 offrono strumenti di simulazione. Il possibile spazio commerciale è un servizio di benchmark offline e qualificazione preliminare dei dati per la robotica civile.
Valore lordo potenziale per cliente, all’anno
4320 € – 12.960 €
24 sessioni di benchmark/anno × 2–6 ore risparmiate per attività × 90 €/ora.
Scenario illustrativo da verificare in un pilota, al lordo dei costi di adozione.
Dieci metodi implementati e controlli numerici. Sei modelli di moto confrontati sullo stesso test set; gli stimatori non lineari sono verificati con casi di controllo, senza attribuire loro prestazioni sui voli non misurate.
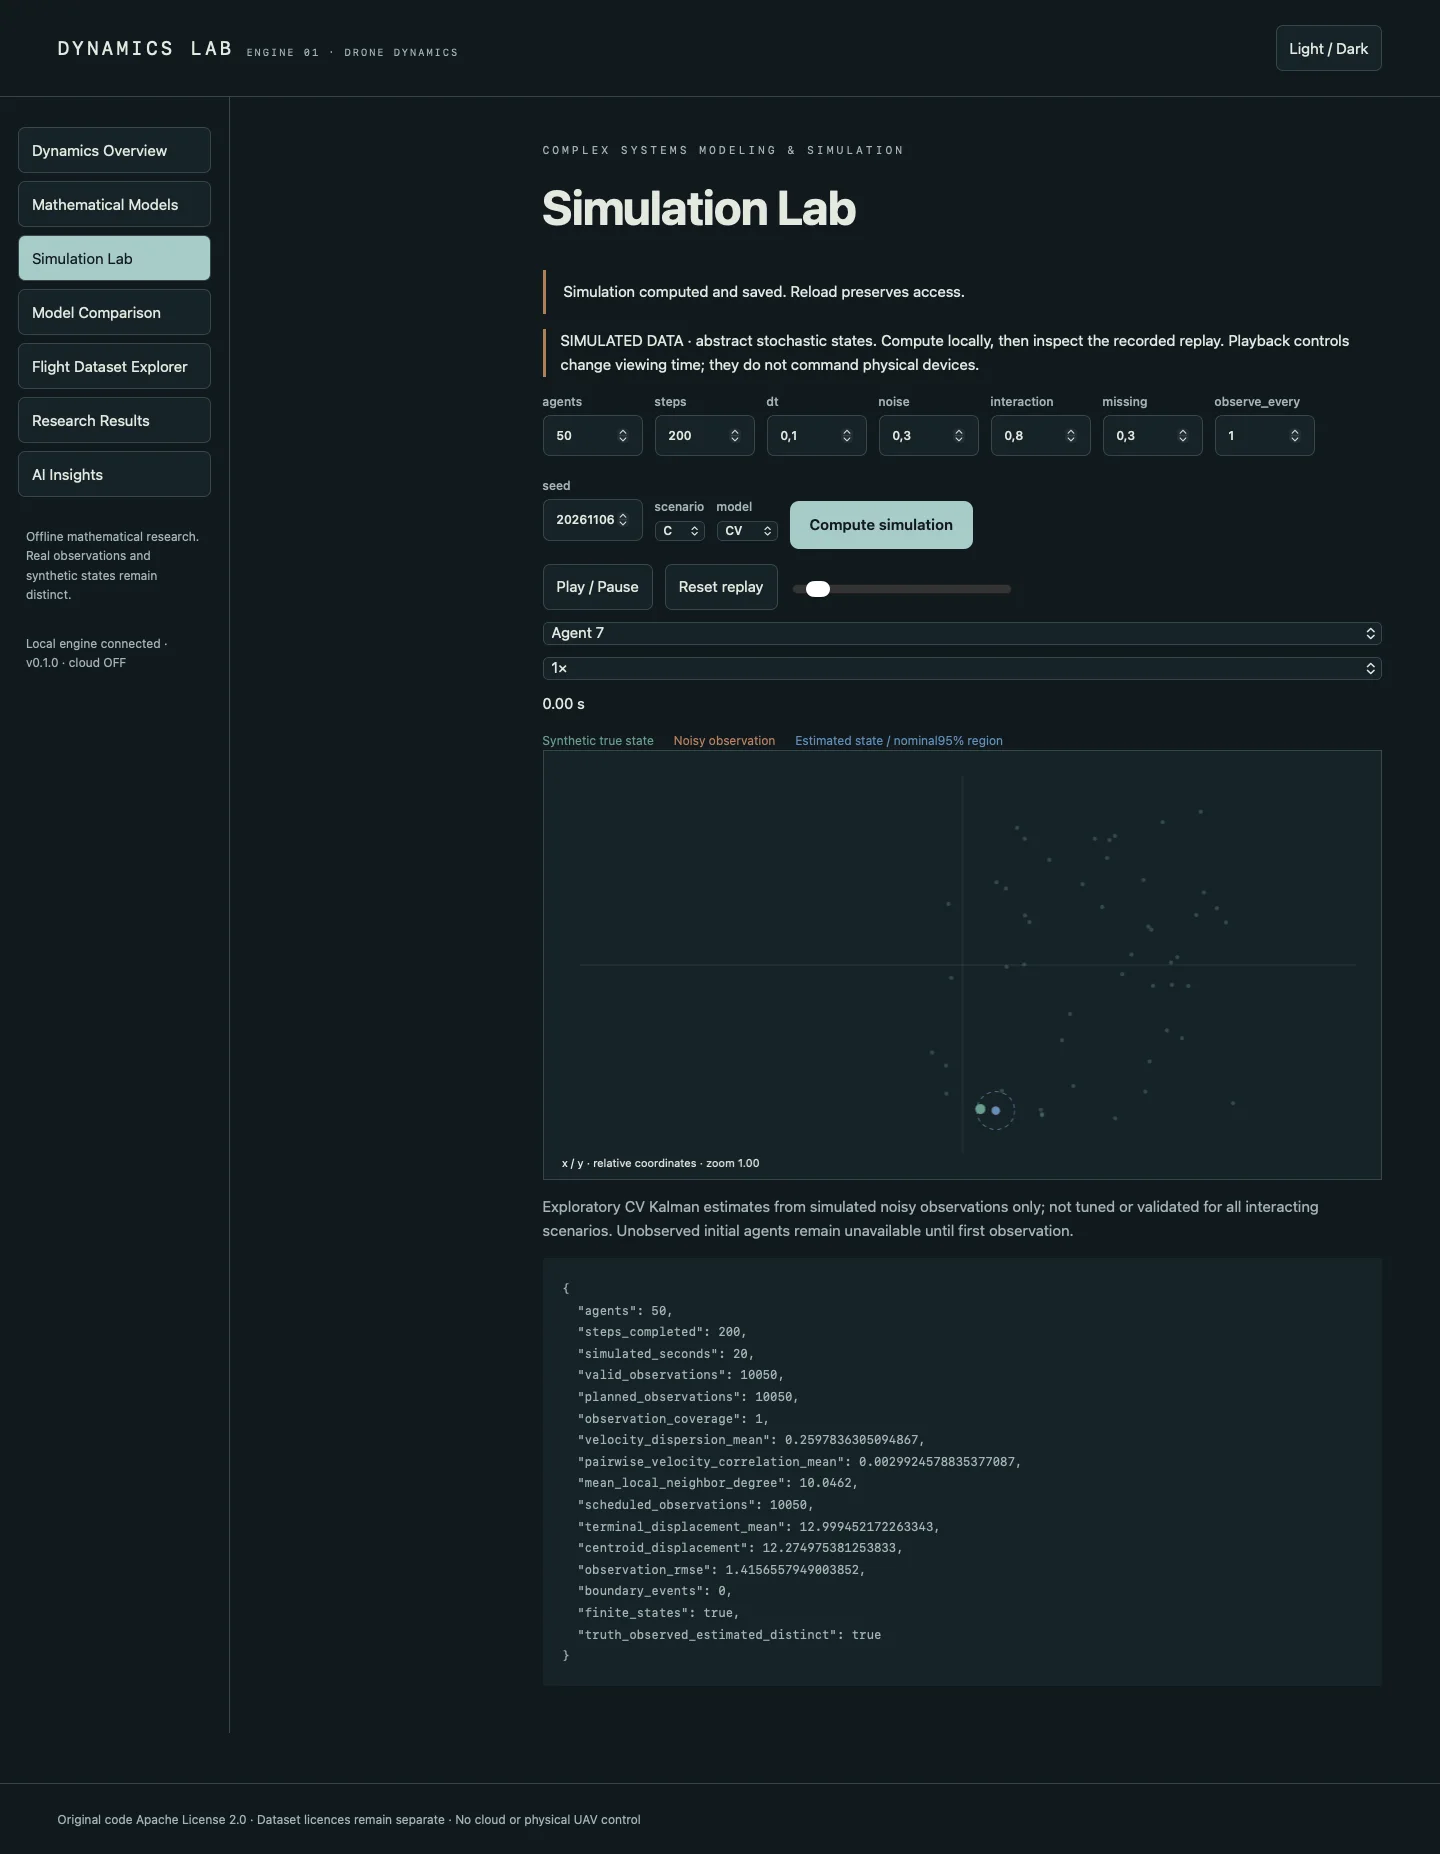
Replay interattivo di stati già calcolati dal motore. Scegli scenario, agente e istante: il sito visualizza il risultato della simulazione, mentre l’elaborazione scientifica rimane locale.
DATI SIMULATIStato simulatoOsservazione rumorosa
Unità spaziali astratte. Interazioni locali e rumore configurati; nessuna validazione aerodinamica o geografia reale. Zoom con rotella, trascina per spostare.
DATI SPERIMENTALI REALI / IDF_DS
DME-001 — Probabilistic Flight Modeling Benchmark
Primi 30 file GPS ordinati del dataset IDF_DS: 12 sviluppo, 9 validazione, 9 test. Gli stessi 439 istanti di origine e gli orizzonti osservati a 1, 3 e 5 secondi per tutti i modelli. Riferimento GNSS registrato, con errore totale sconosciuto.
Modello
ADE medio (m)
FDE a 5 s (m)
RMSE (m)
Copertura nominale 95%
IC bootstrap ADE (m)
RW
34,796
57,405
41,426
96,1%
33,395–36,455
CV
12,744
20,827
22,186
90,65%
11,97–13,573
CA
18,129
35,422
29,652
88,38%
17,097–19,134
KF
9,122
17,242
15,832
90,44%
8,589–9,716
CRW
9,271
17,24
15,44
90,97%
8,724–9,903
OU
180,27
237,54
208,815
98,02%
170,895–190,878
ENSEMBLE
9,6
17,4
15,116
92,63%
9,085–10,193
Metriche con uguale peso per volo; bootstrap su 9 file, non su campioni temporali indipendenti. Stessa piattaforma e circuito, giorni di registrazione non disponibili. I risultati descrivono questo campione.
Nel campione di test, il filtro di Kalman riduce l’errore rispetto alla velocità costante. Accelerazione costante ed ensemble non migliorano automaticamente il risultato. Anche gli esiti negativi e la copertura insufficiente degli intervalli restano visibili.
Sui nove voli di test, Kalman ha ottenuto il minore errore medio di posizione, 9,12 m, di poco davanti a CRW con 9,27 m. L’ensemble ha avuto il miglior RMSE, 15,12 m, mentre il suo errore medio era 9,60 m. La scelta del modello dipende quindi dalla misura che si vuole ridurre.
Limiti della prova. I voli condividono piattaforma e circuito. La posizione GNSS è un riferimento rumoroso e il confronto non dimostra che l’ordine resti lo stesso su altri voli.
Esito per modello
RW
Riferimento casuale: errore medio 34,80 m, più alto del modello a velocità costante.
CV
Velocità costante: errore medio 12,74 m, utile come confronto semplice.
CA
Accelerazione costante: 18,13 m di errore medio, peggio di CV in questa prova.
KF
Kalman: errore medio più basso, 9,12 m.
CRW
Passeggiata correlata: 9,27 m di errore medio, vicino a Kalman.
OU
Ornstein–Uhlenbeck: errore medio più alto, 180,27 m. L’alta copertura non compensava la scarsa precisione.
Ensemble
Combinazione di modelli: RMSE più basso, 15,12 m.
HMM
Raggruppa schemi di movimento in stati descrittivi. Gli stati non hanno etichette di intenzione verificate.
EKF
Filtro di Kalman esteso: disponibile nel core, senza un esito misurato in DME-001.
Particle Filter
Disponibile nel core, senza un esito misurato in DME-001.
Monte Carlo
In DME-003, 100 repliche sintetiche di Random Walk hanno prodotto una distribuzione degli esiti finali.
DATI SPERIMENTALI REALI / MILUV / SOURCE SUBSTITUTION
DME-002 — Le misure e il loro riferimento.
AERPAW non era acquisibile tramite i collegamenti pubblici disponibili. Con la sostituzione autorizzata usiamo MILUV: tre voli indoor, distanze UWB e riferimento derivato da motion capture. Le cifre sono errori di distanza, non errori di posizione 3D.
34.019UWB range observations
3Selected recorded flights
0,308 mCalibrated range RMSE
84,01%Empirical95% range coverage
Calibrazione e riferimento provengono dalla stessa pubblicazione; non dimostrano una graduatoria indipendente dei sensori. La copertura empirica è inferiore al 95% nominale e l’incertezza sistematica totale non è disponibile.
Su tre voli MILUV, con 34.019 misure di distanza, la calibrazione pubblicata ha ridotto l’errore assoluto medio UWB da 22,4 a 17,7 cm. L’intervallo nominale al 95% copriva però solo l’84,0% delle osservazioni, quindi l’incertezza dichiarata era troppo stretta in questo campione.
Limiti della prova. Si tratta di distanze, non di posizione tridimensionale. Il confronto è descrittivo: non è accertato che i tre voli siano indipendenti dai dati usati per calibrare il sensore.
DATI SIMULATI / MULTI-AGENT CORE
DME-003 — Multi-Agent Stochastic Dynamics
Cinque scenari astratti, 1/5/10/20/50 agenti e 20 seed per configurazione. 500 simulazioni principali, 15 prove di sensibilità e ripetizione esatta con seed fissato. Interazioni di consenso locale delle velocità, osservazioni parziali e agenti eterogenei.
Agents
Runs
Median/run (ms)
Median/step (ms)
1
100
11,508
0,058
5
100
12,084
0,06
10
100
12,356
0,062
20
100
13,026
0,065
50
100
15,383
0,077
Mini M1 / NumPy / 200 steps per main run / includes state recording. These are measured synthetic benchmark timings on this machine.
Nelle 500 simulazioni, il consenso locale tra 50 agenti ha ridotto la dispersione media delle velocità da 4,86 nello scenario con rumore (B) a 0,29 nello scenario C. Rendere mancanti le osservazioni nello scenario D ha abbassato la copertura al 69,8% lasciando invariata la traiettoria sottostante nel confronto con B.
Limiti della prova. Sono risultati in unità astratte, prodotti dalle regole del simulatore. Descrivono l’effetto delle ipotesi provate e non il comportamento di droni reali.
LOCAL WORKSPACE / REAL COMPUTATION
Un laboratorio locale. Dati persistenti.
Sette aree: overview, modelli, simulazione, confronto, voli, risultati e ipotesi IA. Calcolo di nuovi scenari, replay, stime Kalman esplorative, regioni d’incertezza, zoom e selezione agente. Job, avanzamento e report rimangono disponibili dopo una ricarica.
Schermata autentica del laboratorio locale; dati e stati calcolati dal motore.
ARCHITECTURE / REUSE
Infrastruttura comune. Modelli indipendenti.
Il Mathematical Core e il simulatore non dipendono dai droni. Acquisizione, job persistenti, cache verificata e report riutilizzano lo Shared Research Core, senza modificare algoritmi, API o interfacce dei cinque Research Engines.
Traiettorie osservate, stime e simulazioni restano distinte. Il modello non deduce intenzioni e non comanda droni. L’IA locale opzionale propone soltanto interpretazioni referenziate, separate dalle metriche calcolate.
Sorgenti originali Apache 2.0, parametri, seed, manifest e report. I dati scientifici IDF_DS e MILUV conservano la licenza CC BY 4.0 e le attribuzioni. Le analisi e l’IA opzionale funzionano localmente.
Sorgente qualificato su macOS Apple Silicon / Python 3.12. Windows e Linux non qualificati; nessun modello IA da scaricare per eseguire gli esperimenti.